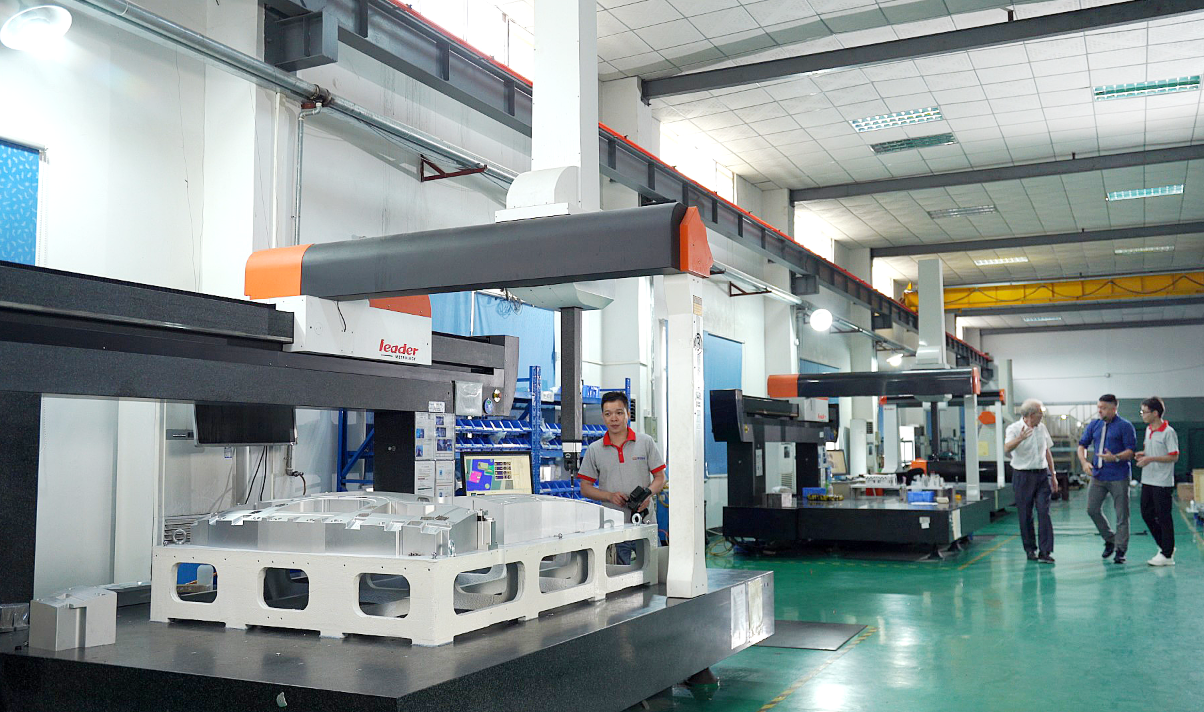
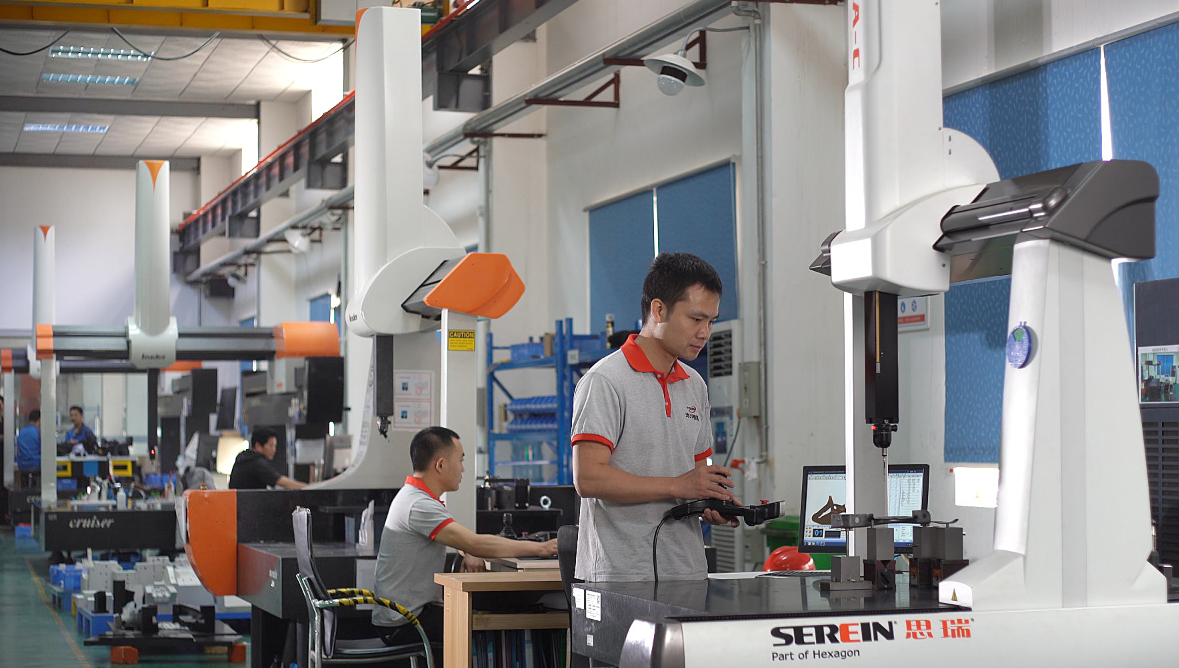
Muayene aleti tamamlandıktan sonra ölçüm yapmak zahmetli bir adımdır. Muayene aletinin yapısı daha karmaşık olduğundan ve 3 boyutlu yüzeyde daha fazla ölçüm noktası bulunduğundan, genellikle masaüstü üç koordinatlı ölçüm cihazı ile ölçülür. Masaüstü üç koordinatlı ölçüm cihazının doğruluğu yüksek olsa da, özellikle kısmi muayenede büyük miktarda spesifik ürün ve birçok kör nokta olması nedeniyle kullanımı elverişsizdir. Masaüstü koordinat ölçümünün dezavantajları ortaya çıkmıştır. Bu nedenle, herkesin bildiği başka bir ölçüm yöntemi daha vardır. Bu, bir robota benzeyen bir ölçüm cihazı olan mafsallı kollu koordinat ölçüm cihazıdır.
Birbirine dik eksenler etrafında dönen mafsallar ile birbirine bağlanan çok sayıda sabit uzunlukta kol bulunur ve algılama sisteminin koordinat ölçüm cihazı son şafta monte edilmiştir. Genellikle omuz, dirsek ve bileklerin dönüş sayısı üç "-" ile ayrılmış sayı ile gösterilir. 2-2-3 konfigürasyonu a0-b0-d0-e0-f0 ve a0-b0-c0-d0-e0-f0-g0 olabilir. Açısal dönüşlü mafsallı kol ölçüm makinesi, mevcut duruma uyum sağlamak için genellikle 7'den az mafsal içerir ve genellikle manuel ölçüm için kullanılır.
Mafsallı kollu ölçüm makinesi, uzunluk referansını açı referansıyla değiştirir ve birkaç çubuk ile bir probu döner bir mafsal aracılığıyla seri olarak bağlar; prob ucu uzayda serbestçe hareket eder. Genellikle bir taban, 6 mafsal, 2 kol ve ölçüm başlığı gibi parçalardan oluşur. Ölçüm sistemi altı serbestlik derecesine sahiptir ve karmaşık iş parçalarının ölçümünü kolayca gerçekleştirebilir. Mafsallı kollu koordinat ölçüm makinesi, her bir mafsalın ve hareket kolunun dönüş açısını ölçüm referansı olarak kullanarak koordinat sistemi dönüşümü ile koordinat ölçümü gerçekleştirir. Bu nedenle, veri toplama sistemindeki birincil ölçülen parametre her bir mafsalın köşesidir ve çalışma kolunun uzunluğu mekanik yapının kalibrasyonu ile belirlenir.
Yayın tarihi: 15 Mart 2023

.png)
.png)